Hazırlanma zamanı: 13 Eylül 2026, 22:40 Türkiye saati
Son değerlendirme: 14 Eylül 2026, 07:32 Türkiye saati
Durum: Kuyruk sona erdi. Yeni solver başlatılmadı. Planlanan 108 koşunun 83'ü doğrulandı; bunlardan 41 eksiksiz kontrol–kontrast çifti oluştu. Önceden belirlenen Boolean ayrım kapısı geçilmedi.
Kanıt alanı: Sentetik, katmanlı diş fantomu. Bu çalışma klinik tanı başarısı göstermez.
Sonuç
PLA köprü ve pasif halka, mekanik olarak üretilebilir bir sensör fikstürünün sayısal karşılığını kurdu. Bununla birlikte yapı, bilinmeyen bir dişi tek ölçümden “çürük var” veya “çürük yok” diye ayırmayı başaramadı. Beş sentetik diş biçimi sırayla bütünüyle test dışında bırakıldığında 1–4,5 GHz bandındaki en iyi dengeli doğruluk %50'de kaldı. Bu değer rastlantısal iki sınıflı karar düzeyidir.
| Ölçüt | Sonuç |
|---|---|
| Planlanan solver koşusu | 108 |
| Doğrulanmış koşu | 83 |
| Eksiksiz kontrol–kontrast çifti | 41 |
| Değerlendirilebilen diş biçimi | 5 / 6 |
| Atlanan iş | 25 |
| İlk solver başlangıcı | 13 Eylül 2026, 22:39:46 |
| Son solver bitişi | 14 Eylül 2026, 06:04:12 |
| Geçen gerçek süre | 7 saat 24 dakika 26 saniye |
| Toplam solver süresi | 6 saat 34 dakika 30 saniye |
| Ortanca solver süresi | 4 dakika 41 saniye |
Doğrulanmış 83 arşivin tamamında dosya özetleri, 4001 sonlu karmaşık S-parametre örneği, enerji sonlandırması, pasiflik, CST içi geometri kontrolü ve proje kapanışı geçti. Kontrol–kontrast çiftlerinin üç gerçek ağ ekseni de birebir eşitti. Bu kalite kontrolleri sayısal verinin düzgün kaydedildiğini gösterir; kaba global ağ 32 için uzaysal yakınsama göstermez.
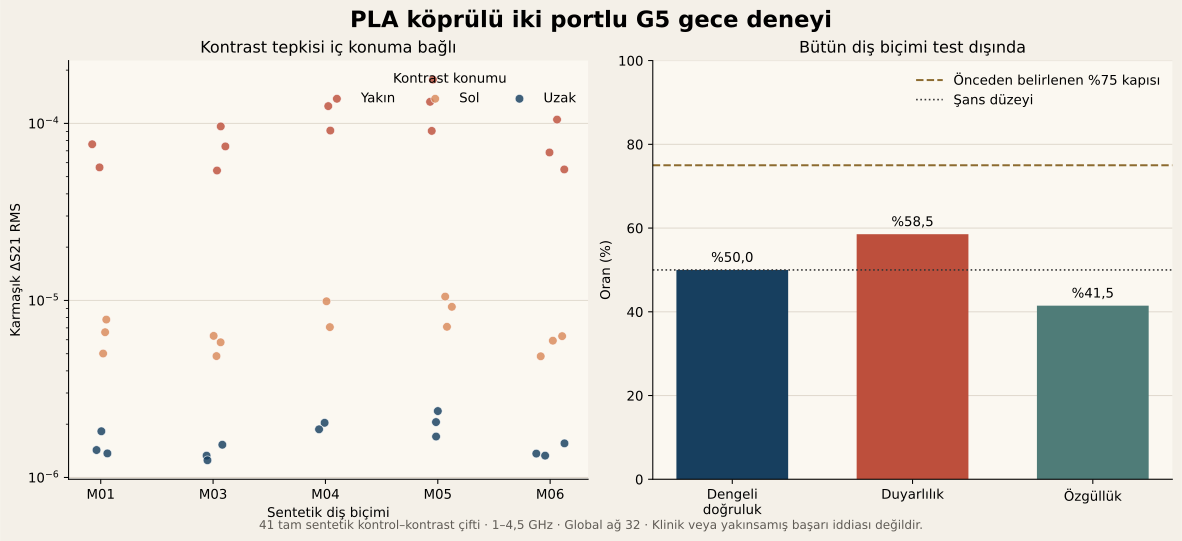
Boolean ayrım sonucu
Her bir tam koşu tek örnek kabul edildi; frekans noktaları ayrı örnek yapılmadı. Aynı kontrol–kontrast çifti ve aynı diş biçiminin bütün yerleşimleri aynı katmanda tutuldu. Test sırasında bir diş biçimi tamamen dışarıda bırakıldı.
| Bant ve veri | Dengeli doğruluk | Duyarlılık | Özgüllük | Karar |
|---|---|---|---|---|
| 1–4,5 GHz, karmaşık S21, temsilî en iyi satır | %50,0 | %58,5 | %41,5 | Geçmedi |
| 1–3,5 GHz, karmaşık S21 | %50,0 | %58,5 | %41,5 | Geçmedi |
| 1–4,5 GHz, S11 + S21 + S22 veya tam S matrisi | %50,0 | En fazla %58,5 | En fazla %58,5 | Geçmedi |
Test edilen bütün bant, S-parametre birleşimi ve sabit doğrusal sınıflandırıcı seçeneklerinde dengeli doğruluk %50 oldu. Bu nedenle sonuç 6 GHz sınırına yakın bir özelliğe bağlı değildir; 3,5 GHz ile sınırlamak da ayrımı düzeltmedi.
Eşlenmiş sağlıklı kontrol biliniyorsa kontrastın ortalama yönü belirgindir: en basit eşlenmiş fark yönü, 41 çiftin tamamında kontrastı kendi kontrolünün doğru tarafına sıraladı. Ancak mutlak kontrol seviyesi diş biçimi ve yerleşimle çok daha fazla değiştiği için bu bilgi, referansı bilinmeyen tek ölçümde Boolean karara dönüşmedi.
Baskın sınırlama: diş biçimi ve yerleşim
1–4,5 GHz karmaşık S21 eğrisinde eşlenmiş kontrast farkının ortancası 6,31 × 10⁻⁶ oldu. Farklı diş biçimi–yerleşim koşullarındaki kontrol eğrileri arasındaki ortanca fark 0,0527 idi. Bu iki tanımlı RMS ölçütüyle başlangıç seviyesi değişimi, ortanca kontrast farkının yaklaşık 8.352 katıdır. Aynı koşulun farklı kontrol tekrarları ise ortancada birebir aynıydı; en büyük tekrar farkı 1,36 × 10⁻⁷ düzeyinde kaldı. Sorun veri dışa aktarımındaki tekrarlanabilirlikten çok, biçim ve yerleşimin fiziksel etkisidir.
Kontrastın bulunduğu iç konum da tepkiyi güçlü biçimde değiştirdi:
| İç konum | 1–4,5 GHz karmaşık ΔS21 RMS ortancası |
|---|---|
| Yakın | 9,07 × 10⁻⁵ |
| Sol | 6,46 × 10⁻⁶ |
| Uzak | 1,54 × 10⁻⁶ |
Yakın konumun ortanca tepkisi uzak konumun yaklaşık 59 katıdır. PLA fikstür sensör parçalarını birbirine göre sabitlemiştir, fakat gerçek diş biçiminin ve çürüğün sensöre göre bilinmeyen konumunu ortadan kaldırmamıştır.
Atlanan koşular
Atlanan 25 iş benzersiz kayıtlardır; hata dosyasında yinelenmiş kayıt yoktur.
| Neden | Etkilenen iş | Açıklama |
|---|---|---|
| Kampanyalar arası önkoşul kaydı | 1 | İlk doğrulanmış kontrolün kontrastı solver açılmadan yeniden deneme listesine ayrıldı. |
M02_wide_short biçiminde solver matrisi kurulamadı |
9 kontrol + 9 bağlı kontrast | Dokuz kontrol yaklaşık 6 saniye içinde “Error in calculating solver matrix” ile durdu; bağlı kontrastlar güvenli biçimde çalıştırılmadı. |
M04_broad_cusp nominal yerleşiminde ACIS gövde işleme hatası |
3 kontrol + 3 bağlı kontrast | Solver enerji ölçütüne ulaştı, ancak önceki ACIS hata mesajı nedeniyle CST son durumu hata sayıldı ve sonuçlar doğrulanmış veri olarak dışa aktarılmadı. |
Son üç kontrolün otomatik sınıfı memory_message_needs_review idi. Mesajların yeniden incelenmesi bellek tükenmesi göstermedi; sınıflandırıcı GPU bellek kullanımına ilişkin olağan bilgi satırını yanlış yakalamıştı. Gerçek sorun phantom:shell için ACIS gövde işleme hatasıdır.
Karar
Önceden belirlenen %75 dengeli doğruluk, duyarlılık ve özgüllük kapısının üçü de geçilmedi. Bu nedenle aynı geniş morfoloji taramasını daha ince ağla tekrarlamak veya mevcut yapıyı doğrudan üretmek şu aşamada gerekçeli değildir. Eksik M02 ve M04 koşularını tamamlamak veri bütünlüğünü artırabilir, fakat 41 tam çiftteki %50 ayrım sonucunu tek başına tersine çevirmesi beklenmez.
Bu yapı eşlenmiş bir başlangıç ölçümü olduğunda küçük malzeme değişimini algılayabiliyor. Sonraki anlamlı hipotez, bilinmeyen tek mutlak eğri yerine aynı diş üzerinde mekanik olarak tanımlı iki veya daha fazla ölçümün farkını kullanmaktır. Bu, çekilmiş dişin kontrollü kaydırılması veya çevrilmesiyle yapılabilir. Yeni bir kuyruk bu rapor sonucuna göre ayrıca tasarlanmalıdır; bu değerlendirme sırasında otomatik yeni simülasyon başlatılmamıştır.
Neden bu yapı seçildi?
Mevcut G5 kartının iki sürülen portu korunmuştur. Dişin karşı tarafına ikinci bir beslenen kart veya üçüncü port eklenmemiştir. Önceki taramada dört konumun en zayıf tepkisini en fazla artıran seçenek, 18 × 15 mm dış boyutlu ve tek yarıklı, beslenmeyen bakır halkaydı. Bu nedenle yeni modelde G5 verici–alıcı hattı aynı kalırken karşı halka yalnız pasif alan düzenleyici olarak kullanılır.
Pasif halka 1,6 mm FR-4 taşıyıcı üzerindedir. Taşıyıcı, dört PLA dikme ve üst köprüyle sensör kartına sabitlenir. Açık alt yüzlü, değiştirilebilir PLA taç yuvası dişin açıklıktan düşmesini engellemeyi amaçlar; üst kök bileziği yanal merkezlemeye yardım eder. Taç yuvasında 0,30 mm sayısal boşluk tanımlanmıştır. Bu geometri CST içinde PLA'nın elektromanyetik etkisini içerir, fakat henüz basılmış, yük altında denenmiş veya çekilmiş dişe uydurulmuş bir STL değildir.
Ne sınanacak?
Kuyrukta altı sentetik diş biçimi vardır. Taç x ve y oranları, tüberkül boyutu, kök genişliği ve kök uzunluğu birbirinden bağımsız olarak sınırlı aralıkta değiştirilmiştir. Bunlar taranmış gerçek dişler değildir; yalnız tek bir ölçek katsayısına bağlı kalmayan ilk biçim çeşitliliğidir.
Her biçimde üç yerleşim durumu kullanılır:
| Yerleşim | x sapması | y sapması | Sensör–diş hava aralığı |
|---|---|---|---|
| Nominal | 0,00 mm | 0,00 mm | 0,20 mm |
| Pozitif tolerans | +0,35 mm | −0,25 mm | 0,25 mm |
| Negatif tolerans | −0,35 mm | +0,25 mm | 0,35 mm |
Yakın, sol ve uzak iç konumların her biri için aynı katı sınırlar içinde eşlenmiş iki koşu çalıştırılır. Kontrolde seçilen 0,4 mm yarıçaplı küre çevresindeki dentin benzeri malzemeyle aynıdır: bağıl permitivite 10 ve iletkenlik 0,1 S/m. Kontrastta yalnız bu kürenin malzemesi bağıl permitivite 16 ve iletkenlik 0,18 S/m olur. Böylece toplam 54 kontrol–kontrast çifti ve 108 solver koşusu oluşur.
Denetim ve süre sınırları
Python kuyruğu tek seferde yalnız bir solver çalıştırır. Her koşunun başlangıç ve bitiş zamanını, CST durum bilgisini, mesajlarını, ağ eksenlerini, 4001 karmaşık S-parametre örneğini, enerji sonlandırmasını, pasifliği, proje kapanışını ve dosya özetlerini kaydeder. Bir kontrol koşusu başarısız olursa ona bağlı kontrast koşusu yeniden deneme listesine ayrılır.
Bir worker kendi 20 dakikalık sınırını ve kapanma payını aşarsa denetleyici yalnız o worker'ın süreç ağacını ve iş başladıktan sonra açıldığı kanıtlanan yeni CST süreçlerini kapatabilir. Kuyruk başlamadan önce açık olan CST süreçleri korunur. Sahiplik veya boşta olma durumu doğrulanamazsa yeni solver başlatılmaz.
Kampanya 14 Eylül 2026 saat 08:15 Türkiye zamanında sona erer. Bu sınırdan sonra yeni iş veya yeni kampanya otomatik üretilmez. Model tarafından periyodik sorgu yapılmaz; sabah Python kayıtları topluca incelenir.
İlk nominal kontrol koşusu 13 Eylül 2026 saat 22:39:46'da solvera girdi ve 22:44:56'da tüm arşiv denetimlerini geçerek tamamlandı. Solver ve dışa aktarma toplamı 322,45 saniye sürdü. Bu ilk kaydın üst düzey kaynak sürümü alanının önceki pasif halka adını taşıdığı fark edildi. Geometri manifesti fr4-g5-fixtured-loop-v1 değerini ve gerçek kaynak SHA-256 özetlerini doğru kaydettiği için sayısal sonuç korunmuştur. Kuyruk ilk koşudan sonra durduruldu; kalan 107 koşu, yalnız bu metin etiketinin düzeltildiği fr4-g5-fixtured-loop-v2 kaynağıyla ve yeni r koşu kimlikleriyle sürdürülecektir.
Düzeltilmiş kuyruk 13 Eylül 2026 saat 22:49:12'de başladı. İlk sıradaki r00001, eski kampanyadaki q00001 önkoşulu yeni planın tamamlanmış işler listesinde bulunmadığı için solver açılmadan güvenli biçimde yeniden deneme listesine ayrıldı. Bu bir fiziksel veya solver hatası değildir. Kuyruk r00002 bağımsız kontrol işiyle devam etti; bu modelde doğru fr4-g5-fixtured-loop-v2 etiketi, model kurulumu ve 22:49:44 solver başlangıcı doğrulandı. Sonraki solver ve geometri hataları nedeniyle gerçekleşen tam çift sayısı 41 oldu; ayrıntılar yukarıdaki atlama tablosundadır.
Sabah karar ölçütü
Ön değerlendirme için en az beş diş biçiminin eksiksiz bitmesi gerekir. Frekans satırları veya aynı dişin tekrarları eğitim ve test arasında bölünmeyecektir; test grubu bütün bir diş biçimi olacaktır. 1–4,5 GHz bandındaki karmaşık iki port verisiyle dengeli doğruluk, duyarlılık ve özgüllük ayrı raporlanacaktır.
Üç ölçütün de en az %75 olması yalnız sonraki ayrıntılı simülasyonu gerekçelendiren geçici bir kapıdır. Global ağ 32 kullanıldığı için bu sonuçlar keşif niteliğindedir; ağ yakınsaması, gerçek çürük dokusu ayrımı veya klinik başarı anlamına gelmez.
Yeniden üretim
- İlk doğrulanmış model kaynağı:
research/tooth-sensor/fr4-g5-fixtured-loop-v1. - Devam kaynağı:
research/tooth-sensor/fr4-g5-fixtured-loop-v2. - İlk koşu planı:
research/tooth-sensor/campaigns/20260913-fr4-g5-fixtured-loop-v1/plan.json. - Kalan koşuların planı:
research/tooth-sensor/campaigns/20260913-fr4-g5-fixtured-loop-v2/plan.json. - Deney tasarımı: aynı kampanya dizinindeki
design.json. - Hazırlama betiği:
research/tooth-sensor/prepare_fixtured_loop_v1.py. - Sürüm etiketi düzeltilmiş devam betiği:
research/tooth-sensor/prepare_fixtured_loop_v2_recovery.py. - Sonuç analiz betiği:
research/tooth-sensor/analyze_fixtured_loop_v1.py. - Analiz çıktıları:
research/tooth-sensor/analyses/20260914-fixtured-loop-v1. - Küçük doğrulanmış arşiv hedefi:
rf-microwave-vault/library/simulation-data/tooth-fixtured-loop-20260913-v1. - Büyük yerel CST çalışma hedefi:
simulation-runs/tooth-fixtured-loop-20260913-v1.
İlgili önceki sonuçlar: 2026-09-13-iki-portlu-pasif-halka-sonucu ve 2026-09-13-konumdan-bagimsiz-boolean-ayrim.