- Sonuç
- 13 Eylül yöntem düzeltmesi ve pasif karşı yüz sonucu
- Karşılıklı iki kartlı Tx/Rx takip sonucu
- Halka açıklığıyla alan düzleştirme sonucu
- Asimetrik verici–alıcı halka sonucu
- Ortak topolojiyle ağ kontrolü
- Küçük açılı çoklu ölçüm sonucu
- ±20° uzantısı ve nihai açı kararı
- Ne denendi?
- Sayısal sonuçlar
- Dört S-parametresi ne ekledi?
- Çalışma süresi ve doğrulama
- Bunun anlamı ve sonraki karar
- Kayıt ve yeniden üretim
Son güncelleme: 13 Eylül 2026, 20:36 Türkiye. Bu rapor tamamlanan deneyleri tarihli olarak kaydeder; canlı durum paneli değildir.
Sonuç
Planlanan 12 kontrol–kontrast çifti, toplam 24 doğrulanmış koşuyla tamamlandı. İlk kuyruk v00012 sırasında kesildi; sağlam 11 koşu korundu. Yeni kimlikli 13 işlik kurtarma kuyruğu 10:24–10:57 Türkiye arasında 13/13 tamamlandı, hata veya atlama olmadı. Kesilen v00012 denemesi bilimsel veriye katılmadı.
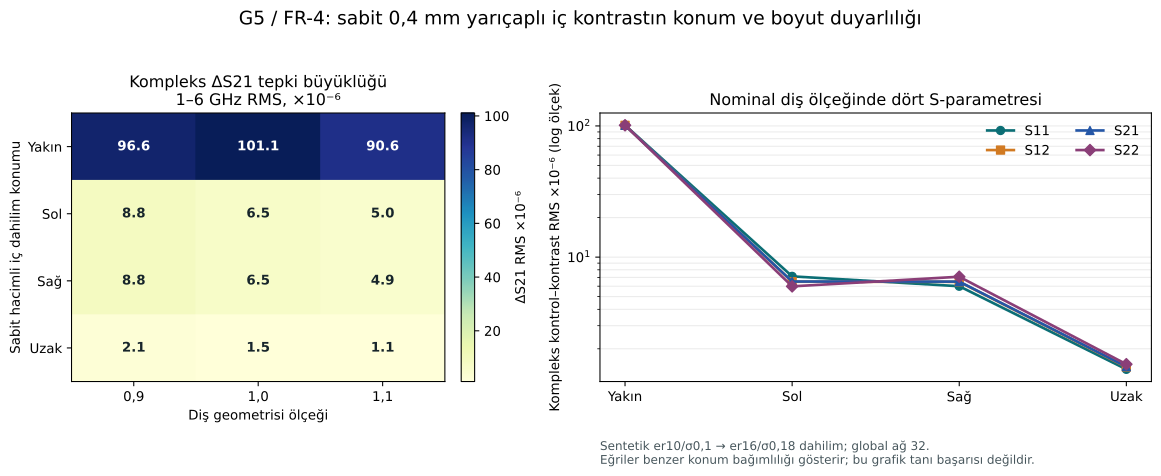
Sabit 0,4 mm yarıçaplı sentetik iç dahilimin kompleks S21 tepkisi konuma güçlü biçimde bağlıdır. Nominal diş boyutunda 1–6 GHz boyunca karekök-ortalama-kare, yani RMS, tepki yakın konumda 101,1 × 10⁻⁶; sol ve sağ konumlarda yaklaşık 6,5 × 10⁻⁶; uzak konumda 1,46 × 10⁻⁶ oldu. Yakın ve uzak konum arasındaki oran yaklaşık 69'dur. Bütün konum ve boyutlar birlikte ele alındığında en büyük ve en küçük S21 tepkisi arasında yaklaşık 91 kat fark vardır.
Bu fark klinik çürük ayrımı değildir. Konumlar arasında gerçek ağ eksenleri ve hücre sayıları değişmiştir. Aynı malzemeli kontrol modelleri arasındaki değişim, yerel kontrol–kontrast farkından çok büyüktür. Bu nedenle konumlar arası büyüklük farkı fiziksel alan duyarlılığı ile ağ/katı temsili etkisini birlikte içerir.
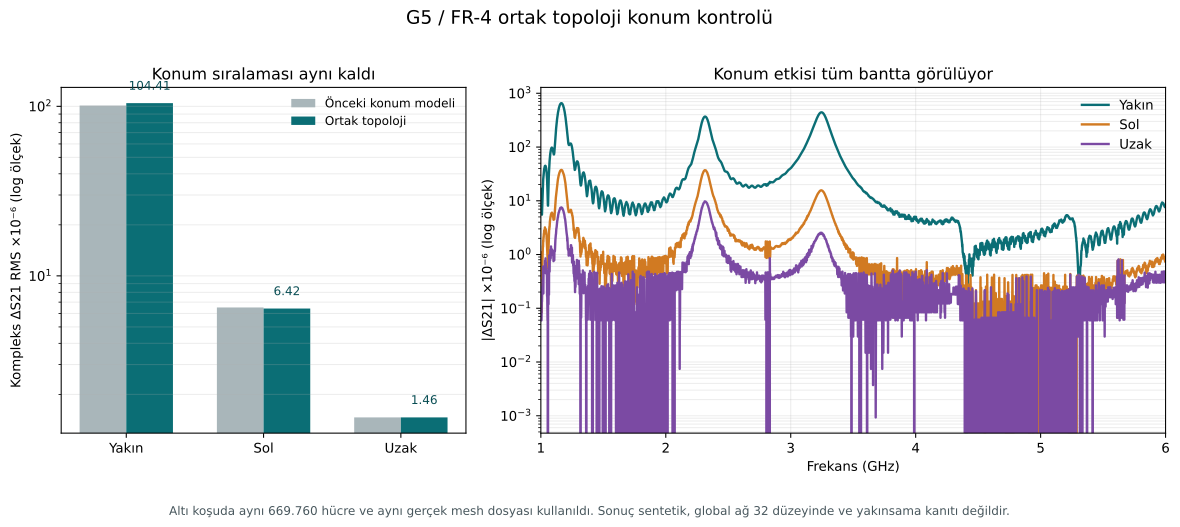
Bu belirsizliği ayırmak için daha sonra nominal dişte altı koşuluk ortak topoloji kontrolü tamamlandı. Yeni kontrolde yakın, sol ve uzak konumların gerçek ağları birebir aynıydı; önceki konum sıralaması ve tepki büyüklükleri korundu. Bu nedenle nominal dişteki güçlü konum bağımlılığının farklı ağ eksenlerinden kaynaklandığı açıklaması elendi. Sonuç hâlâ sentetik, kaba ağlı ve deneysel olarak doğrulanmamıştır.
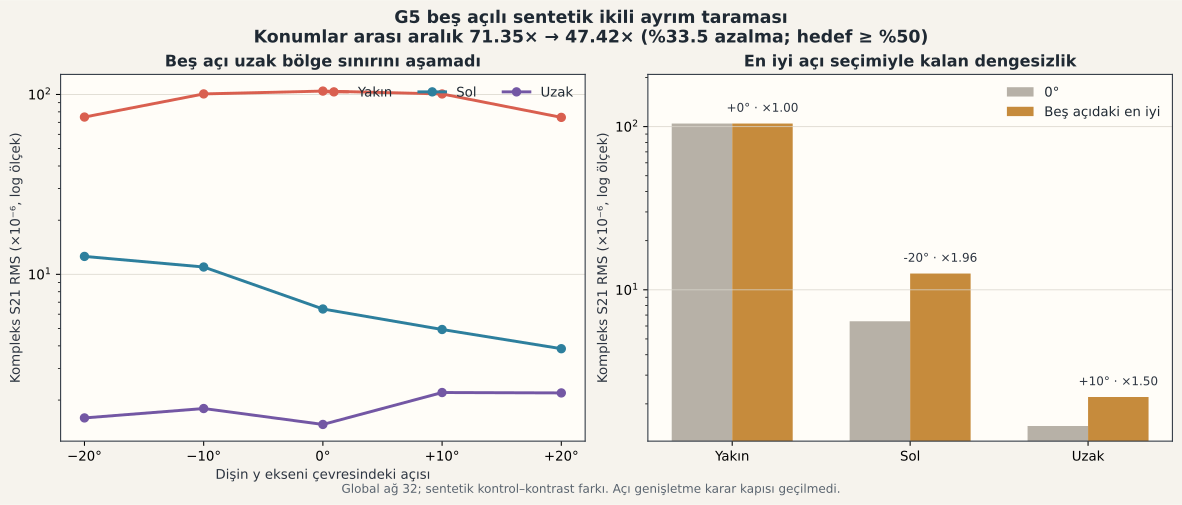
Beş açılı son taramada sol konumun tepkisi −20° ile güçlendi, fakat en zayıf uzak konum +10° sonrasında artmadı. En iyi açılarla dahi konumlar arası fark 47,42 kat kaldı. Önceden belirlenen karar kapısı geçilmedi ve açı taraması burada durduruldu. Daha sonra yapılan kaynak denetimi, 0° arşivinin PLA içerdiğini, eğimli koşulların ise PLA içermediğini gösterdi. Bu nedenle 0°'ye göre verilen açı kazançları fikstür etkisiyle karışıktır; aşağıdaki yöntem düzeltmesi bu sınırı ve yeni temiz kontrolü açıklar.
13 Eylül yöntem düzeltmesi ve pasif karşı yüz sonucu
0° için yeniden kullanılan c00001–c00006 koşullarında nominal PLA soket bulunuyordu. −10°, +10°, −20° ve +20° koşulları ise PLA olmadan çözüldü. Her kontrol–kontrast çifti kendi içinde aynı geometri ve gerçek ağ üzerinde geçerlidir. PLA'lı 0° ile PLA'sız eğimli modellerin doğrudan karşılaştırılması yalnız açı etkisi sayılamaz. Bu nedenle 71,35 kattan 47,42 kata düşüş ve 0°'ye göre yüzde kazançlar geçici, fikstürle karışmış karşılaştırmalardır. Dört PLA'sız eğimli açı arasındaki yönlü sıralama geçerliliğini korur; 0° tabanına dayanan nicel kazançlar yeni temiz kontrol gelmeden kesinleştirilmez.
Bu sorunu düzeltmek ve açı taramasından farklı bir alan topolojisini sınamak için üç yapılandırmalı sonlu bir kuyruk tamamlandı:
| Yapılandırma | Karşı yüz | Açıklık | Konumlar | Koşu sayısı |
|---|---|---|---|---|
| Temiz tek yüz referansı | Yok | — | Yakın, sol, uzak | 6 |
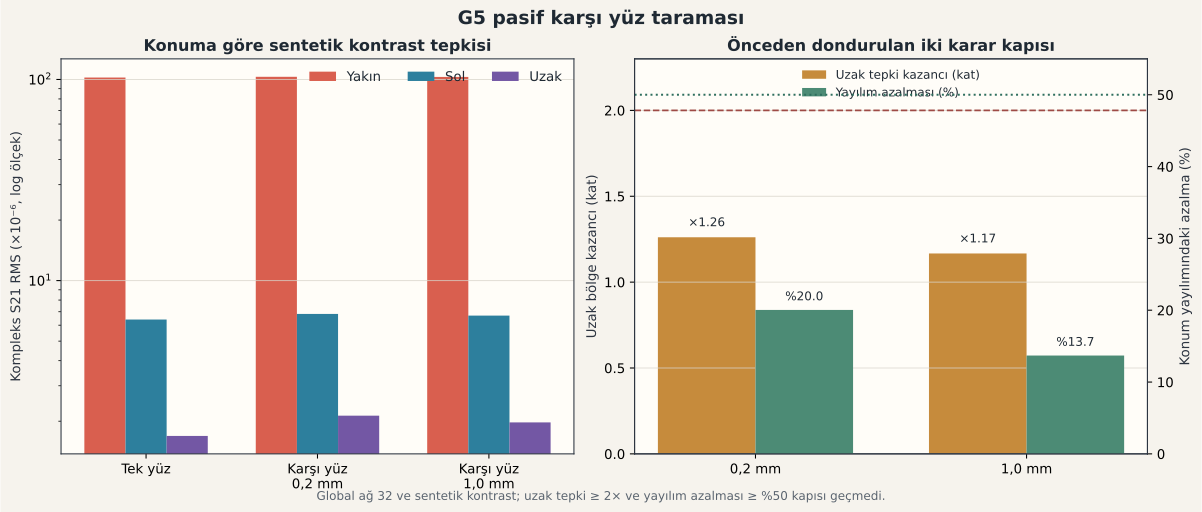
| Pasif karşı yüz A | Yüzer bakır çerçeve, 1,6 mm FR-4 taşıyıcı | 0,2 mm | Yakın, sol, uzak | 6 |
| Pasif karşı yüz B | Yüzer bakır çerçeve, 1,6 mm FR-4 taşıyıcı | 1,0 mm | Yakın, sol, uzak | 6 |
Karşı yüz, kronun üzerinde duran 14 × 12 mm boyutlu bir çerçevedir. Ortasındaki 6,4 × 5,6 mm açıklık kökün geçmesine izin verir. Bu eleman elektriksel olarak sürülmez; mevcut iki portlu G5 kartına pasif biçimde bağlaşarak alanı diş hacmine çekmesi amaçlanır. İkinci aktif sensör, nihai ağız içi cihaz veya baskıya hazır tutucu değildir. PLA üç yapılandırmanın tamamından çıkarılmıştır; böylece yeni karşılaştırmada değişen ana unsur karşı yüzdür.
Her yapılandırmada yakın, sol ve uzak sentetik dahilim için üç kontrol–kontrast çifti bulunur. Toplam 9 çift ve 18 koşu vardır. Diş nominal boyutta ve dik tutulur; 0,4 mm yarıçaplı dört dahilim sınırı her koşuda birlikte bulunur. Global ağ 32, 1–6 GHz aralığında 4001 örnek, −60 dB zaman sonlandırması ve 100 darbe genişliği üst sınırı korunur. Bu bir kaba topoloji taramasıdır; ağ yakınsaması veya klinik doğrulama değildir.
Karar ölçütü sonuçlar görülmeden önce donduruldu. Bir karşı yüz açıklığının yararlı sayılması için uzak konumdaki tam bant kompleks S21 RMS farkının yeni temiz tek yüz referansının en az iki katına çıkması ve üç konum arasındaki en büyük/en küçük tepki oranının en az %50 azalması gerekiyordu.
| Yapılandırma | Yakın S21 RMS × 10⁻⁶ | Sol | Uzak | Konum oranı | Uzak kazancı | Yayılım azalması |
|---|---|---|---|---|---|---|
| PLA'sız tek yüz | 102,234 | 6,405 | 1,690 | 60,50 | Referans | Referans |
| Karşı yüz, 0,2 mm | 103,095 | 6,830 | 2,131 | 48,38 | 1,261× | %20,0 |
| Karşı yüz, 1,0 mm | 102,953 | 6,701 | 1,972 | 52,22 | 1,167× | %13,7 |
İki karşı yüz de uzak tepkiyi bir miktar artırdı, fakat iki karar kapısını da kaçırdı. Pasif karşı yüz bu biçimiyle elendi; üretim, ağ inceltmesi veya yeni otomatik kuyruk başlatılmadı. İlk yürütmedeki iki teknik atlama aynı geometriyle yeni kimlikler altında tamamlandı ve birleşik 18 koşunun tamamı doğrulandı. Ayrıntılı kalite, süre ve karar kaydı ayrı G5 pasif karşı yüz sonuç raporundadır.
Karşılıklı iki kartlı Tx/Rx takip sonucu
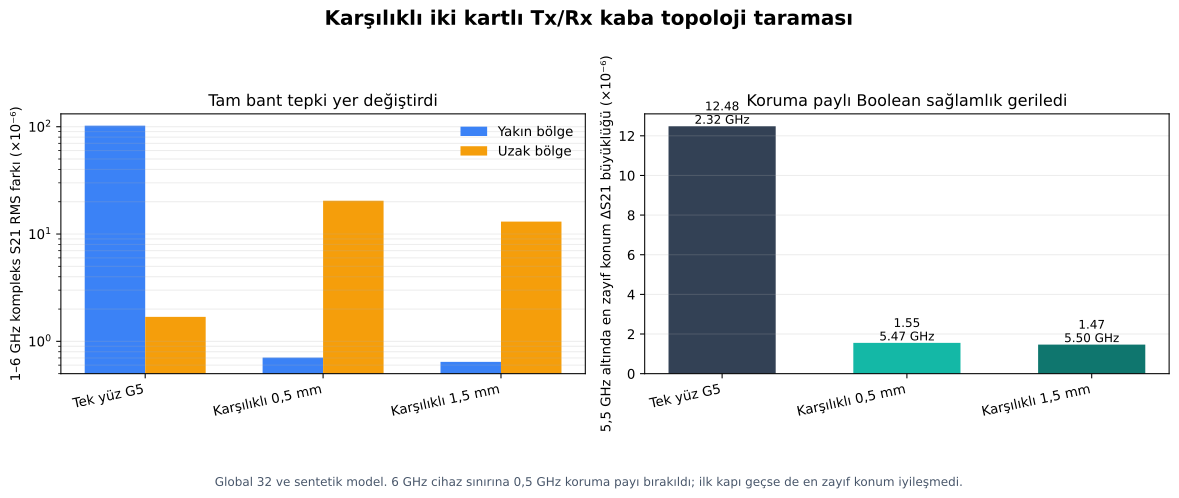
Pasif karşı yüzün elenmesinden sonra iki ayrı 1,6 mm FR-4 kart üzerindeki tek portlu ayrık halkalar dişin karşılıklı yanlarında sınandı. Sekiz koşu 19:02:53–19:09:57 Türkiye arasında 8/8 ve hatasız tamamlandı. Dondurulan ilk kapıda 0,5 mm ve 1,5 mm açıklıkların ikisi de uzak tepki ve yayılım ölçütlerini geçti.
Boolean hedefe daha doğrudan bakan ek denetim farklı bir sonuç verdi. Aynı frekansta yakın ve uzak bölgenin daha zayıf olanını büyüten ölçüt, tek yüz G5'te 12,48 × 10⁻⁶ iken karşılıklı kartların korumasız en iyi noktaları 2,41 × 10⁻⁶ ve 2,10 × 10⁻⁶ düzeyinde kaldı. Bu noktalar 5,92–5,97 GHz aralığında, LibreVNA'nın 6 GHz sınırına fazla yakındır. 5,5 GHz koruma paylı üst sınır uygulandığında karşılıklı değerler 1,55 × 10⁻⁶ ve 1,47 × 10⁻⁶ değerlerine iner. Yeni topoloji güçlü bölgeyi yakından uzağa taşıdı; bütün konumları birlikte güçlendirmedi. Bu nedenle ilk kapının geçmesine rağmen üretim veya otomatik ince ayar başlatılmadı. Ayrıntılar karşılıklı iki kartlı Tx/Rx sonuç raporundadır.
Halka açıklığıyla alan düzleştirme sonucu
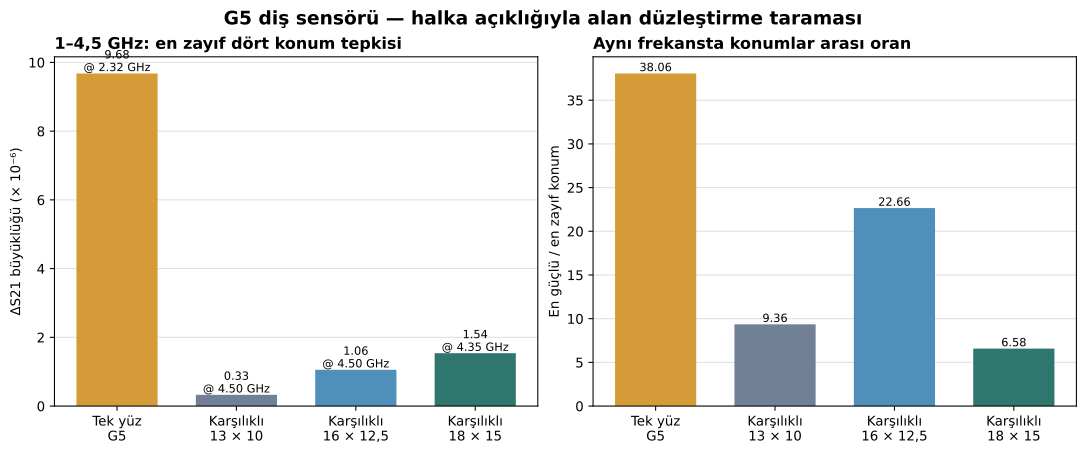
Karşılıklı kartlarda alanı dört iç konuma daha dengeli dağıtmak için 13 × 10, 16 × 12,5 ve 18 × 15 mm halka açıklıkları karşılaştırıldı. Dört konum ve eşlenmiş kontrol–kontrast koşullarıyla toplam 24 yeni koşu 19:32:01–19:54:22 Türkiye arasında hatasız tamamlandı.
1–4,5 GHz bandında 18 × 15 mm halka en iyi karşılıklı yapı oldu. Dört konumun en zayıf ΔS21 büyüklüğü 4,346 GHz'de 1,538 × 10⁻⁶, en güçlü/en zayıf konum oranı 6,58 bulundu. Bu sonuç mevcut 13 × 10 mm karşılıklı halkadan daha dengelidir. Bununla birlikte tek yüz G5'in dört konumlu en zayıf tepkisi 9,679 × 10⁻⁶ düzeyindedir; büyük karşılıklı halka bunun %15,9'una ulaşır. Bu nedenle mevcut karşılıklı yapıda ağ inceltmesi başlatılmadı. Sıradaki topoloji adayı, tek yüz G5 verici ile 18 × 15 mm karşı alıcı halkanın hibritidir. Ayrıntılar alan düzleştirme sonuç raporundadır.
Asimetrik verici–alıcı halka sonucu
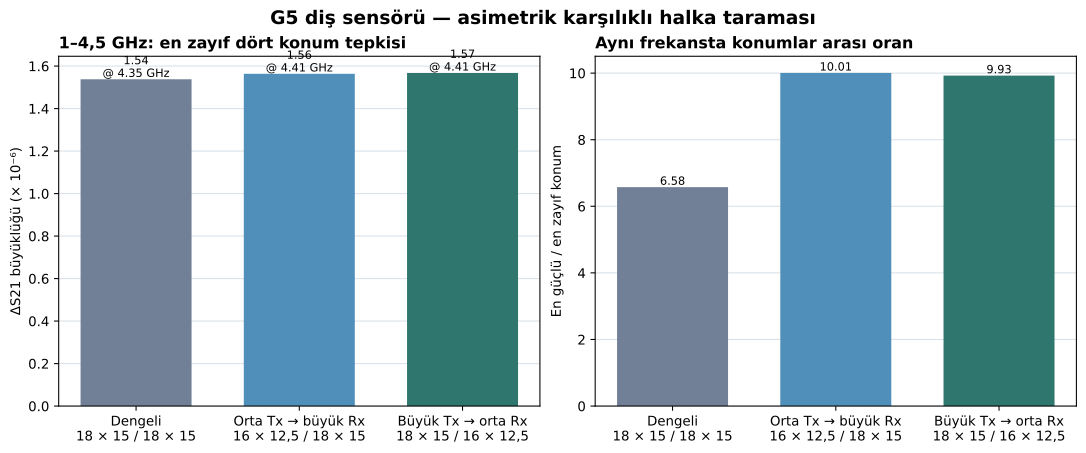
Dengeli büyük halkayı geliştirmek için 16 × 12,5 mm ve 18 × 15 mm halkalar verici ve alıcı tarafları arasında iki yönde değiştirildi. Dört iç konum için 16 yeni koşu 20:15:41–20:30:04 Türkiye arasında hatasız tamamlandı. Önceki dengeli 18 × 15 mm yapının doğrulanmış sekiz koşusu üçüncü aday olarak aynı 1–4,5 GHz ölçütüyle yeniden kullanıldı.
Büyük verici–orta alıcı ataması en zayıf ΔS21 tepkisini yalnız %1,94 artırdı; konum oranı ise 6,58'den 9,93'e çıktı. Ters atama da benzer biçimde konum oranını 10,01'e yükseltti. İki koşullu karar kapısını hiçbir asimetrik aday geçmedi. Mevcut karşılıklı halka ailesinde dengeli 18 × 15 mm yapı korunur; ağ inceltmesi başlatılmadı. Ayrıntılar asimetrik karşılıklı halka sonuç raporundadır.
Ortak topolojiyle ağ kontrolü
Önceki taramada dahilim başka konuma taşındığında katı sınırı ve ağ da değişiyordu. Yeni fr4-g5-location-common-v4 modelinde yakın, sol, sağ ve uzak merkezlerdeki dört eş hacimli küre sınırı her koşuda birlikte bulunur. Kontrol koşullarında dört kürenin tamamı çevresindeki dentin benzeri malzemeyle aynıdır. Kontrast koşulunda yalnız seçilen kürenin bağıl permitivitesi 16'ya, iletkenliği 0,18 S/m değerine çıkarılır. Böylece geometri sabit tutulup yalnız malzeme dağılımı değiştirilmiştir.
Yakın, sol ve uzak bölgeler için üç kontrol–kontrast çifti, toplam altı koşu tamamlandı. Altı koşunun tamamında:
- 669.760 hücre kullanıldı;
- gerçek x, y ve z ağ eksenleri birebir aynıydı;
mesh-grid.bindosyalarının SHA-256 özeti aynıydı;- 4001 sonlu kompleks örnek, enerji sonlandırması, pasiflik, geometri doğrulaması ve proje kapanışı geçti;
- aynı malzemeli c00001, c00003 ve c00005 kontrollerinin dört kompleks S-parametre eğrisi sayısal olarak tamamen aynı çıktı.
Son madde, üç kontrolün aynı fiziksel modeli gerçekten yeniden ürettiğini gösteren deterministik bir tekrar kontrolüdür. Deneysel gürültü veya yeniden yerleştirme kararlılığı anlamına gelmez.
| İç konum | Ortak ağda kompleks S21 RMS × 10⁻⁶ | 3–3,5 GHz RMS × 10⁻⁶ | Önceki nominal sonuç × 10⁻⁶ | Değişim |
|---|---|---|---|---|
| Yakın | 104,41 | 202,89 | 101,09 | +%3,29 |
| Sol | 6,42 | 7,25 | 6,51 | −%1,51 |
| Uzak | 1,46 | 1,20 | 1,46 | +%0,04 |
Yakın bölgenin tam bant S21 tepkisi uzak bölgenin 71,35 katıdır. Ortak ağ sonucu önceki nominal değerlerden en fazla %3,29 ayrıldı. Konum sıralamasının hem ortak ağda hem önceki ağlarda korunması, G5 sensör alanının diş hacminde çok dengesiz olduğunu gösterir. Uzak bölgedeki 1,46 × 10⁻⁶ büyüklüğündeki sayısal tepkinin gerçek VNA ölçümünde yeniden yerleştirme, kablo ve üretim değişkenlerinden ayrılabileceği bu simülasyonla gösterilmiş değildir.
Kuyruk 13 Eylül 2026 saat 11:44:04'te başladı ve 12:00:44'te bitti; toplam duvar saati 16 dakika 39,5 saniyedir. Solver süreleri 142,0–156,8 saniye, ortalama 145,9 saniyedir. Kuyruğu Python yönetti; model tarafından aralıklı durum sorgusu yapılmadı.
Küçük açılı çoklu ölçüm sonucu
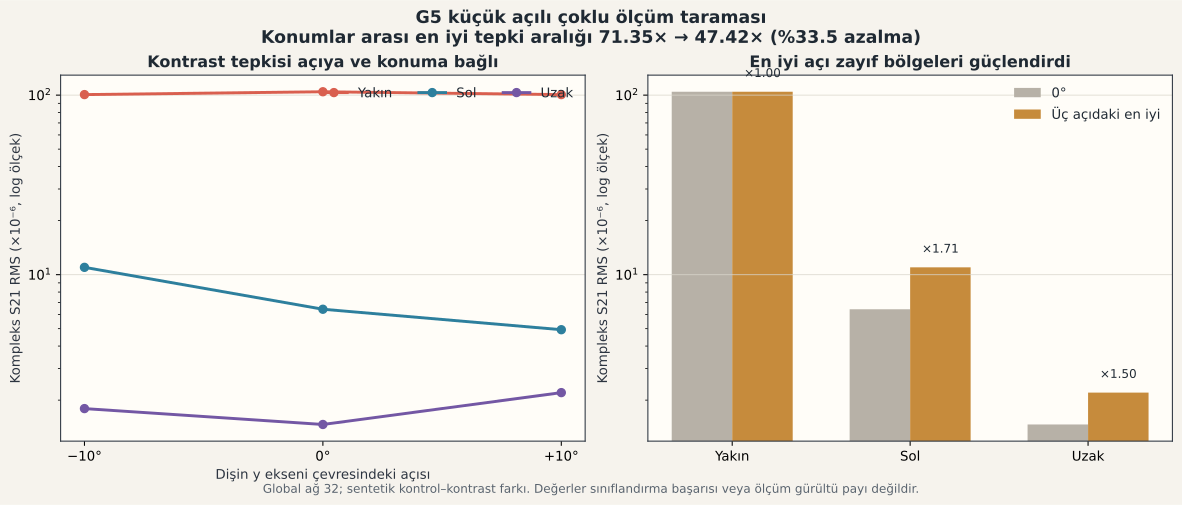
Tek ölçüm yönündeki konum bağımlılığını azaltmak için nominal diş y ekseni çevresinde −10°, 0° ve +10° açılarında incelendi. −10° ve +10° modellerinde PLA çıkarıldı; mevcut soket yalnız eğimsiz dişe uygundu. Sıfır derecede ise PLA içeren altı doğrulanmış ortak topoloji koşusu yeniden kullanıldı. Bu nedenle her çiftin kendi içindeki kontrol–kontrast farkı geçerli olsa da 0° ile eğimli durumlar arasındaki fark yalnız açı etkisi değildir. Diğer iki açı için altı çift, toplam 12 yeni koşu çalıştırıldı.
| İç konum | −10° S21 RMS × 10⁻⁶ | 0° S21 RMS × 10⁻⁶ | +10° S21 RMS × 10⁻⁶ | En iyi açı | 0°'ye göre kazanç |
|---|---|---|---|---|---|
| Yakın | 100,69 | 104,41 | 100,64 | 0° | %0,0 |
| Sol | 10,98 | 6,42 | 4,93 | −10° | %71,2 |
| Uzak | 1,79 | 1,46 | 2,20 | +10° | %50,5 |
Açı seçimi yönlü bir yarar gösterdi: −10° sol bölgeyi, +10° uzak bölgeyi güçlendirdi. Yakın bölge 0°'de en güçlü kaldı. Her konum için üç açıdaki kompleks S21 farkları tek özellik vektörü gibi birleştirildiğinde sentetik ikili mesafe yakın, sol ve uzak için sırasıyla 101,93; 7,88 ve 1,84 × 10⁻⁶ oldu. Bu, bilinen açıdaki sentetik kontrast eğrisinin o açıdaki sağlıklı şablondan deterministik uzaklığıdır. Eğitilmiş sınıflandırıcı, doğruluk, duyarlılık, özgüllük veya deneysel gürültü payı değildir.
En iyi açılar seçildiğinde yakın ile en zayıf konum arasındaki S21 tepki aralığı 71,35 kattan 47,42 kata indi; hesaplanan azalma %33,5'tir. Bu nicel karşılaştırma PLA'lı 0° referansını PLA'sız eğimli koşullarla birleştirdiği için yöntem düzeltmesi sonrasında geçici kabul edilir. Önceden belirlenen en az %50 azalma kapısı yine de geçilmedi ve basılabilir çok açılı PLA tutucu dondurulmadı. Düzenli ve yönlü görünen eğilimi sınamak için −20° ve +20° uzantısı tamamlandı; nihai sonuç ve karar bir sonraki bölümde verilir.
Yeni 12 koşu 13 Eylül 2026 saat 13:58:23'te başladı ve 14:31:42'de bitti; toplam süre 33 dakika 18,8 saniyedir. Solver süreleri 141,8–157,0 saniye, ortalama 147,6 saniyedir. Hata veya atlama olmadı. −10°, 0° ve +10° grupları sırasıyla 670.208, 669.760 ve 681.472 hücre kullandı. Her açı grubundaki altı koşunun gerçek x, y ve z ağ eksenleri ile ağ dosyası özeti kendi içinde birebir aynıydı. Tüm arşivler 4001 sonlu kompleks örnek, dosya özeti, enerji, pasiflik, geometri ve proje kapanma denetimlerini geçti. Bu çalışma global ağ 32 düzeyinde keşif niteliğindedir; ağ yakınsaması göstermez.
±20° uzantısı ve nihai açı kararı
Açı eğiliminin sürüp sürmediğini görmek için −20° ve +20° açılarında aynı üç konum yeniden çalıştırıldı. Altı kontrol–kontrast çifti, toplam 12 yeni koşu 16:02:23–16:37:04 Türkiye arasında tamamlandı. Hata veya atlama olmadı. Önceki −10°, 0° ve +10° sonuçlarıyla birlikte beş açı, 15 çift ve 30 doğrulanmış koşu değerlendirildi.
| İç konum | −20° | −10° | 0° | +10° | +20° | Beş açıdaki en iyi |
|---|---|---|---|---|---|---|
| Yakın | 74,89 | 100,69 | 104,41 | 100,64 | 74,57 | 104,41; 0° |
| Sol | 12,58 | 10,98 | 6,42 | 4,93 | 3,86 | 12,58; −20° |
| Uzak | 1,59 | 1,79 | 1,46 | 2,20 | 2,19 | 2,20; +10° |
Tablodaki değerler 1–6 GHz kompleks S21 RMS farkıdır ve 10⁻⁶ ile ölçeklenmiştir. Sol bölge 0°'ye göre −20°'de %96,0 güçlendi. Uzak bölgenin en iyi sonucu +10°'de kaldı; +20° ek kazanç sağlamadı. Yakın bölge de ±20°'de zayıfladı. Böylece daha geniş açı, bütün konumları aynı anda daha dengeli gören bir ölçüm seti oluşturmadı.
En iyi açı seçimiyle yakın ve en zayıf bölge arasındaki fark 71,35 kattan 47,42 kata indi. Bu, 0°'ye göre %33,5 azalmadır ve üç açılı sonucun ötesine geçmemiştir. En az %50 azalma kapısı başarısız oldu. Uzak bölgenin en az %25 güçlenmesi koşulu geçti, fakat iki koşul birlikte sağlanmadığı için kilitli çok açılı PLA tutucuya geçiş onaylanmadı. Dört kompleks S-parametresini birlikte özetleyen RMS değerleri de bu kararı değiştirmedi.
Yeni koşuların solver süreleri 141,9–184,1 saniye, ortalama 153,3 saniyedir. −20° grubunda 670.824, +20° grubunda 644.160 hücre kullanıldı. Her açıdaki altı koşunun gerçek x, y ve z ağ eksenleri ile ağ dosyası özeti kendi içinde birebir aynıydı. Dosya özetleri, 4001 sonlu kompleks örnek, enerji, pasiflik, geometri ve proje kapanışı kontrollerinin tamamı geçti.
Bu sonuç sentetik sağlıklı ve kontrast modellerinin sayısal olarak farklı olduğunu gösterir; gerçek bir “çürük var/yok” sınıflandırıcısının güvenilirliğini göstermez. En zayıf konumun farkı en güçlü konumdan hâlâ yaklaşık 47 kat küçüktür ve deneysel yeniden yerleştirme dağılımı henüz bilinmemektedir. Aynı tek yüzlü alanı daha fazla açıyla örneklemek yerine sonraki tasarım yönü, dişi iki taraftan uyaran veya algılama alanını diş çevresine dağıtan bir sensör topolojisidir. Yeni topoloji simülasyonu bu raporla otomatik başlatılmamıştır.
Ne denendi?
Seçilmiş G5 Hilbert ayrık halka sensörü 1,6 mm FR-4 üzerinde kullanıldı. Diş; mine, dentin ve pulpa benzeri sentetik katmanlardan oluşan analitik, dört tüberküllü bir fantomdur. PLA yuva, her diş ölçeğine uyarlanmıştır ve sensör–numune hava aralığı 0,2 mm'dir.
Çekirdeğin içinde tam küre biçiminde, yarıçapı 0,4 mm ve hacmi 0,2680825731 mm³ olan bir bölge oluşturuldu. Kontrolde bu bölgenin bağıl permitivitesi 10 ve iletkenliği 0,1 S/m ile çevresindeki dentin benzeri malzemeye eşittir. Kontrastta bağıl permitivite 16 ve iletkenlik 0,18 S/m kullanıldı. Bunlar sentetik varsayımlardır; ölçülmüş sağlıklı veya çürük diş dokusu değerleri değildir.
Dahilimin merkezi dört yere taşındı: yakın, sol, sağ ve uzak. Diş geometrisi 0,9; 1,0 ve 1,1 ölçeklerinde tekrarlandı. Küre yarıçapı değişmedi. Boyut sınıfları gerçek çekilmiş dişlerden türetilmedi; ±%10 duyarlılık denemesidir. PLA boşluğu ve destek yüksekliği ölçeğe göre uyarlandığı için sonuç, diş boyutu ile fikstür uyarlamasını birlikte içerir.
Tüm koşularda 1–6 GHz bandı 4001 frekans örneğiyle çözüldü. Global ağ ayarı 32, zaman alanı durdurma ölçütü −60 dB ve üst sınır 100 darbe genişliğidir. Yerel ağ inceltmesi yapılmadı.
Sayısal sonuçlar
Aşağıdaki RMS değerleri kontrol ile sentetik kontrast arasındaki tam kompleks eğri farkıdır. S21 iki port arasındaki ileri iletim katsayısıdır. “Dört S” değeri kompleks S11, S12, S21 ve S22 farklarını birlikte özetler; tanı skoru veya dört bağımsız kanıt değildir.
| İç konum | Diş ölçeği | Kompleks S21 RMS × 10⁻⁶ | Dört kompleks S RMS × 10⁻⁶ | Hücre sayısı |
|---|---|---|---|---|
| Yakın | 0,9 | 96,6 | 96,7 | 580.580 |
| Yakın | 1,0 | 101,1 | 101,1 | 549.822 |
| Yakın | 1,1 | 90,6 | 90,7 | 534.876 |
| Sol | 0,9 | 8,81 | 8,83 | 580.580 |
| Sol | 1,0 | 6,51 | 6,54 | 580.580 |
| Sol | 1,1 | 4,99 | 5,04 | 579.420 |
| Sağ | 0,9 | 8,81 | 8,84 | 580.580 |
| Sağ | 1,0 | 6,51 | 6,53 | 580.580 |
| Sağ | 1,1 | 4,86 | 4,88 | 574.200 |
| Uzak | 0,9 | 2,07 | 2,08 | 590.590 |
| Uzak | 1,0 | 1,46 | 1,46 | 600.600 |
| Uzak | 1,1 | 1,11 | 1,11 | 574.200 |
Yakın bölge dışındaki aynı ölçekli kontrol değişiminin yerel S21 kontrastına oranı medyan 1.728, en fazla 7.407 oldu. Diş ölçeği değişiminin yerel kontrasta oranı medyan 1.946, en fazla 9.929 oldu. Bunlar yüzde değildir; örneğin 1.728 değeri kontrol değişiminin hedef farktan 1.728 kat büyük olduğunu anlatır. Dört kompleks S birlikte kullanıldığında karşılık gelen medyan oranlar sırasıyla 1.725 ve 1.944'tür. Basit kanal birleştirme bu sorunu azaltmadı.
Bu çok büyük oranların önemli bir kısmı sayısal temsil farkıyla ilişkili olabilir. Her kontrol–kontrast çiftinde gerçek x, y ve z ağ eksenleri birebir eşittir; bu nedenle aynı satırdaki yerel fark eş ağda hesaplandı. Farklı konum veya ölçeklerin ağları ise aynı değildir. Hücre sayısı 534.876 ile 600.600 arasında değişti. Aynı malzemeli dahilim elektromanyetik olarak çevresine eş olmasına rağmen katı sınırı ve ağ üretimi değişebildiği için konumlar arası kontrol farkını yalnız fiziksel numune etkisi olarak yorumlamak doğru olmaz.
Dört S-parametresi ne ekledi?
S11, S12, S21 ve S22, nominal diş boyutunda aynı genel konum sıralamasını verdi: yakın bölge en güçlü, uzak bölge en zayıf. Karşılıklılık nedeniyle S12 ve S21 zaten büyük ölçüde aynı bilgiyi taşır; bütün 24 koşuda bu iki eğri arasındaki en büyük RMS artık 1,61 × 10⁻⁷ oldu. S11 ve S22 yansıma bilgisi ekler, ancak bu betimsel RMS düzeyinde konum ve boyut etkisini ayıran bağımsız bir imza göstermedi.
Çok kanallı yöntem yine de tamamen elenmiş değildir. Frekans boyunca faz, farklı rezonans bölgeleri ve kontrollü yeniden yerleştirmelerle eğitilen bir model, salt RMS büyüklüğünden daha fazla bilgi kullanabilir. Bu veri setinde bağımsız numune, ölçüm tekrarı ve ayrılmış test grubu olmadığı için sınıflandırma başarısı hesaplamak bilimsel olarak uygun değildir.
Çalışma süresi ve doğrulama
İlk kuyruk 09:40 Türkiye'de başladı ve yaklaşık 10:08'de ani süreç kaybıyla kesildi. Kurtarma kuyruğu 10:24:24'te başladı ve 10:57:00'de bitti; süresi 32 dakika 36 saniyedir. İlk başlangıçtan son doğrulamaya kadar geçen 1 saat 16 dakika 36 saniye, kesinti ve yeniden başlatma arasındaki beklemeyi de içerir.
24 solver süresi 111,9–141,9 saniye arasındadır; ortalama 127,0 saniye, toplam yaklaşık 50 dakika 47 saniyedir. Süreler Python'un monotonik saati ve CST durum sorgusuyla ölçüldü.
Her doğrulanmış koşuda şunlar geçti:
- kayıtlı dosya SHA-256 özetleri;
- 4001 sonlu frekans örneği ve dört kompleks S-parametresi;
- enerji sonlandırma ve pasiflik kontrolü;
- CST proje kapanışı ve sonuç doğrulaması;
- her kontrol–kontrast çifti içinde gerçek x, y ve z ağ ekseni eşitliği;
- CST'de pozitif dahilim hacmi ve örnek nokta/PLA kontrolleri.
Kesilen özgün v00012 modelinde solver dönüşü ve S-parametre dışa aktarımı yoktur. Bu kısmi giriş korunur, veri setine katılmaz ve tamamlanmış koşu sayılmaz.
Bunun anlamı ve sonraki karar
Model, küçük iç kontrasta yanıt veriyor; fakat yanıtın kullanılabilirliği dahilimin sensöre bakan bölgeye yakınlığına çok bağlı. Tek yönden ölçüm, uzak taraftaki aynı büyüklükte bir bölgeyi yaklaşık iki mertebe daha zayıf görebilir. Çekilmiş diş çalışmasında lezyon konumu bilinmiyorsa sabit tek yönlü yerleşim yeterli görünmüyor. Kontrollü 180° çevirme, birkaç standart açıdan ölçüm veya alanı diş çevresine daha dengeli dağıtan yeni elektrot topolojisi daha anlamlıdır.
Ortak topoloji kontrolü, nominal boyutta konum etkisinin bir ağ artefaktı olmadığını doğruladı. Bununla birlikte tek yüzlü ölçüm geometrisinin uzak bölgeye çok zayıf yanıt vermesi devam kararındaki ana sınırlamadır. En verimli sonraki kaba deney, aynı sentetik dahilimi koruyup numuneyi birkaç tanımlı yüz ve açıda ölçen mekanik yerleşim düzenini sınamaktır. Karar ölçütü, her lezyon konumu için en az bir ölçüm yönünde tepkinin yeterince güçlenmesi ve çoklu yön birleşiminin konumlar arasındaki yaklaşık 71 katlık aralığı belirgin biçimde azaltmasıdır.
Bu çoklu yüz yaklaşımı yarar sağlamazsa G5 kartını üretmek yerine dişi iki taraftan çevreleyen veya alanı daha hacimsel dağıtan yeni sensör topolojisine geçmek daha mantıklıdır. Yaklaşım yarar sağlarsa, lezyon boyutu taraması ortak katı sınırlarıyla yapılmalı; ardından yalnız temsilî yakın ve uzak çiftlerde ağ inceltilmelidir. Sonlu ±20° uzantısı 12/12 koşuyla tamamlandı. Karar kapısı geçilmediği için açı taraması durduruldu. Yeni simülasyon kuyruğu başlatılmadı; sıradaki tasarım çalışması iki taraflı veya dişi çevreleyen alan topolojisini tanımlamak olacaktır.
Kayıt ve yeniden üretim
- Özgün plan:
research/tooth-sensor/campaigns/20260913-fr4-g5-location-v3. - Kurtarma planı ve eşleme:
research/tooth-sensor/campaigns/20260913-fr4-g5-location-v3-recovery-v1/plan.jsonverecovery-map.json. - Birleşik denetim: aynı kurtarma dizinindeki
analysis.jsonvepair-metrics.csv. - Analiz betiği:
research/tooth-sensor/analyze_location_v3.py. - Şekil betiği:
research/tooth-sensor/plot_location_v3.py. - Ortak topoloji planı ve denetimi:
research/tooth-sensor/campaigns/20260913-fr4-g5-location-common-v4/plan.json,analysis.jsonvepair-metrics.csv. - Ortak topoloji analiz ve şekil betikleri:
research/tooth-sensor/analyze_location_common_v4.pyveplot_location_common_v4.py. - Ortak topoloji doğrulanmış arşivleri:
rf-microwave-vault/library/simulation-data/tooth-location-common-20260913-v4/c00001–c00006. - Küçük açı planı ve denetimi:
research/tooth-sensor/campaigns/20260913-fr4-g5-multiview-v1/plan.json,analysis.jsonvepair-metrics.csv. - Küçük açı analiz ve şekil betikleri:
research/tooth-sensor/analyze_multiview_v1.pyveplot_multiview_v1.py. - Küçük açı doğrulanmış arşivleri:
rf-microwave-vault/library/simulation-data/tooth-multiview-20260913-v1/a00001–a00012. - ±20° uzantısı ve beş açılı denetim:
research/tooth-sensor/campaigns/20260913-fr4-g5-multiview-v2/plan.json,analysis.jsonvepair-metrics.csv. - Beş açı analiz ve şekil betikleri:
research/tooth-sensor/analyze_multiview_v2.pyveplot_multiview_v2.py. - ±20° doğrulanmış arşivleri:
rf-microwave-vault/library/simulation-data/tooth-multiview-20260913-v2/b00001–b00012. - Kesilen giriş:
simulation-runs/tooth-location-20260913-v3/v00012; dışa aktarılmış sonuç olarak kullanılmaz. - Doğrulanmış arşivler: özgün v00001–v00011 ile kurtarma w00001–w00013.
Ham CST modelleri, karmaşık S-parametre dosyaları ve teşhis kayıtları yerel araştırma arşivinde korunur; web yayınına eklenmez.